科创中国
虚实融合的异构体空地协同群体智能系统
成果类型:: 发明专利,实用新型专利,软件著作权
发布时间: 2025-04-10 11:21:56
虚实融合车路云一体化智慧交通实训平台面向智能交通领域采集-传输-发布-控制-仿真等核心技术,以“缩尺实验台+驾驶模拟+虚拟仿真”多维孪生映射为建设思路,构建涵盖交通信息采集、交通智能管控等智能交通前沿实训板块,形成了空地一体化虚实融合的综合集成式实训平台,有效支撑了交通、信息等跨学科本硕博一体化实训模式和创新培养。在以上实训平台的基础上,叠加无人机实现空地协同创新智能系统,打造立体化交通综合实训平台装备,支撑教学科研实训创新培养和教学服务。融合运用高精度定位技术、无人机飞控技术及编队算法,实现基于分布式控制的无人机集群构建、无人机的同构和异构集群构建;针对不同类型无人机、不同应用场景设计无人机集群路线、警用无人机巡航路线、多智体协同路线及空地协同停机坪,从而完成空地协同场景设计;搭建由3D光学动态捕捉定位系统、WiFi网络通讯系统和控制决策系统等组成的虚实融合空地协同实训平台,实现领航跟随、无人机和无人车协同作业、交通现场图像实时传输等功能,支撑无人机及多智能体3D仿真、定位系统、无人机飞行、空地协同多智能体协同编队等实训实验,从而为同构和异构智能体的协同控制算法教学和验证提供实验支撑
智能交通管控系统用于对立体式路网的单点交叉口、干线交叉口的交通信号进行控制以及对多个交叉口的交通信号进行协同控制,实现“路-路”协同式控制;还用于根据交叉口信号配时方案、智能车辆获取到的交叉口交通信号和弯道限速标志的限速信息生成智能车辆的车速动态诱导方案,用于动态调整智能车辆的车速,实现“车-路”协同式控制;还用于根据智能停车场的停车位诱导实现智能车辆循迹停车功能,根据预设公交专用车道的交叉口信号进行公交优先相位的公交优先信号配时设置。
智能车辆系统用于根据智能车辆搭载的传感器获取的自身车辆信息和道路信息,实现智能车辆的自动驾驶控制;还用于根据智能车辆所搭载的红外测距传感器、RFID定位传感器和电磁循迹传感器对道路环境进行感知,根据感知到的数据结合内置行车算法使得智能车辆按照预设轨迹自主行驶,同时根据所搭载的无线通信设备与其它智能车辆通信以协同配合实现车辆编队行驶,实现“车-车”协同式控制;还用于根据智能车辆所搭载的传感器获取到的定位信息进行车辆定位。
交通监测系统通过传感器或监控设备监测立体式路网上的路网运行状态、交叉口交通流量和交通气象信息。
中控系统分别采集智能车辆系统、智能交通管控系统和交通监测系统的数据,并依据采集数据分别对智能车辆系统、智能交通管控系统和交通监测系统实现状态控制;具体地,中控系统采集并存储智能交通管控系统的交叉口信号配时方案、交通检测系统检测到的路网状态、交通状态和交通气象信息以及智能车辆系统的智能车辆行驶状态;中控系统根据接收到的交叉口信号配时方案、交通状态和交通气象信息以及智能车辆行驶状态,对所能车辆动态规划行驶路线;中控系统根据操控指令,对预设公交专用车道交叉口的交通信号机进行公交优先信号配时设置,在指令操控下控制调整干线交叉口和区域交叉口的信号配时方案;中控系统配合显示屏幕可实时监控不同摄像机位的平台运行状态。
在以上车路云一体化实训平台的基础上,叠加无人机实现空地协同创新智能系统。运用高精度定位技术为无人车、无人机提供高精定位,实现智能体间位置共享;运用无人机飞控技术实现无人机稳定飞行与控制;运用无人机编队算法实现无人机群体协同控制;运用无人车自动驾驶实现无人车基于定位的路径规划与行驶;运用视觉识别算法实现交通场景的识别与回传可视化。
依托虚实融合车路云一体化智慧交通实训平台,成功实现理论实践、教学科研、应用推广有机结合,成果教研互哺,科教融合,实现研究成果向教学内容快速转化,创新实践培养推进科研成果孵化和迁移,学生实践积累形成大量的场景库、数据库、模型库等成果物,助力实践平台迭代优化,最终形成教研互哺的反馈优化机制,保障学生创新培养能力的提升。
随着新一代交通系统人、车、路、环境管理基础设施和智能化技术不断发展和完善,顺应目前低空经济的发展战略,逐步形成立体化交通系统的新需求,构建空天地一体化协同综合管理平台已成为目前发展热点。项目在智慧交通车路云一体化平台基础上,科教融合、数字孪生构建虚实融合的异构体空地协同群体智能缩尺实训平台,满足复合型创新人才培养目标。特别是以场景为导向、以关键技术研发为核心、接口柔性开放构建全学段智慧立体交通创新实训模式,形成包含学生、教师、工程开发人员、应用技术人员、行业管理人员等多方参与的社会生态,为教育培训、实训实践能力的提升树立标杆和品牌。
与合作单位形成有机的合作生态,同时教研融合、产教融合,打造学生培养路径,拓宽教学平台建设范围,紧贴专业培养目标,构建产学研深度协同育人平台,打造品牌效应,辐射全国。
团队负责人赵晓华,博士,北京工业大学教授,博士生导师,兼任美国国家交通研究协会(TRB)车辆人为因素委员会委员(ACH30)、 交通控制设施委员会委员(ACP55),中国自动化学会综合智能交通专业委员会副主任、中国道路运输协会机动车驾驶培训分会专家组副组长,北京交通工程学会监事、中国公路学会交通工程与信息化分会理事、中国自动化学会智能座舱委员会等多个学术团体专家委员会委员,同时任《中国公路学报》、《交通信息与安全》、《公路交通科技》编委会委员。长期致力于驾驶行为与交通安全、交通信息及控制技术相关研究。先后主要承担项目190余项,包括国家科技支撑计划项目、国家自然科学基金等国家级、省部级项目60余项。发表学术论文278篇,第一作者发表论文170篇,SCI/SSCI检索98篇(其中JCR一区40篇、二区19篇),EI检索78篇。主编专著3本,参编专著4本,主编教材3本,出版译著1本(MUTCD译著)。荣获包括北京市科学技术奖等省部级及各类协会奖励20余项。荣获北京市高等学校教学名师、北京市教育系统教书育人先锋、中国公路建设行业协会科学技术英才、北京市组织部优秀人才、北京市中青年骨干教师等称号。
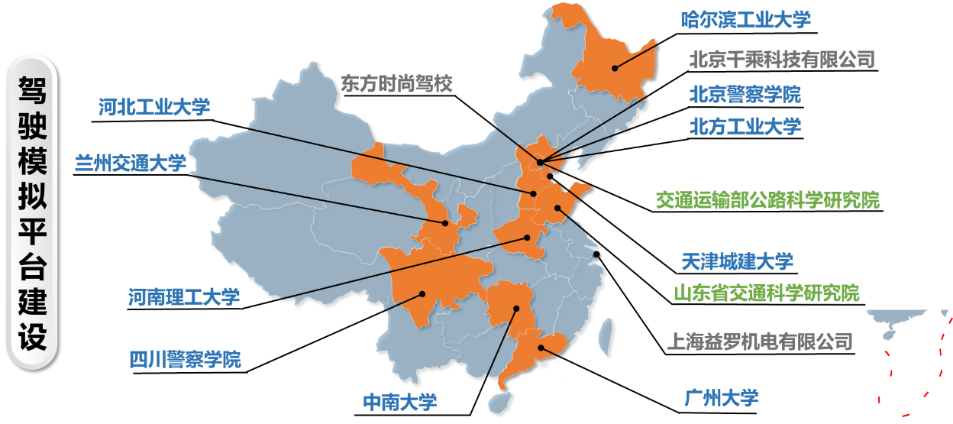
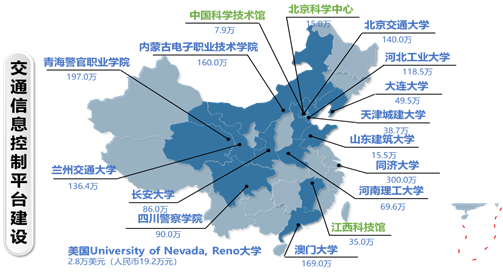
一方面,增加社会影响力,吸引更好生源;另一方面,提高学生学科专业满意度,获得感,回馈社会。创新培养为交通领域储备大量后备人才;同时,成果辅助32所高校和研究机构搭建实验平台,产生了深远社会影响和服务效应,惠及广大师生和工程技术人员。平台宣传、参观交流、认知实践等方面累积接待本科生、研究生、大学教师、中小学生、社会人士超800人次;基于驾驶模拟技术累计培训与招募驾驶人超1800人次;面向车路协同和自动驾驶先进技术实验测试需求,接待参观交流人数超200人次;申请人及专业团队CCTV、CETV、BRTV、中国交通报等主流媒体报道宣传17项。产生深远社会影响和服务效应,打造专业品牌,惠及广大师生和工程人员。平台宣传、参观交流等方面累积接待高校师生、中小学生、社会人士超1000人;申请人及专业团队CCTV等主流媒体报道宣传17项。
采用技术转让、技术入股等合作方式开展产学研用多模式合作,欢迎行业及各企事业单位洽谈合作模式。成果可支撑C端、B端和G端多维度、全学段立体交通空天地一体化科研测试和创新实训。合作内容包括基地建设、平台搭建、创新实训、学术研学、教学资源、专业建设等全方位教学服务,期待共融、共通、共促、共惠的合作机制,构建教、产、学、研、用生态共同体。



 下载app